Guo Group郭忠印教授课题组

现场与数据

我们开车去拿数据:用检测装备在公路和机场上实测,再用自己开发的算法和软件处理。
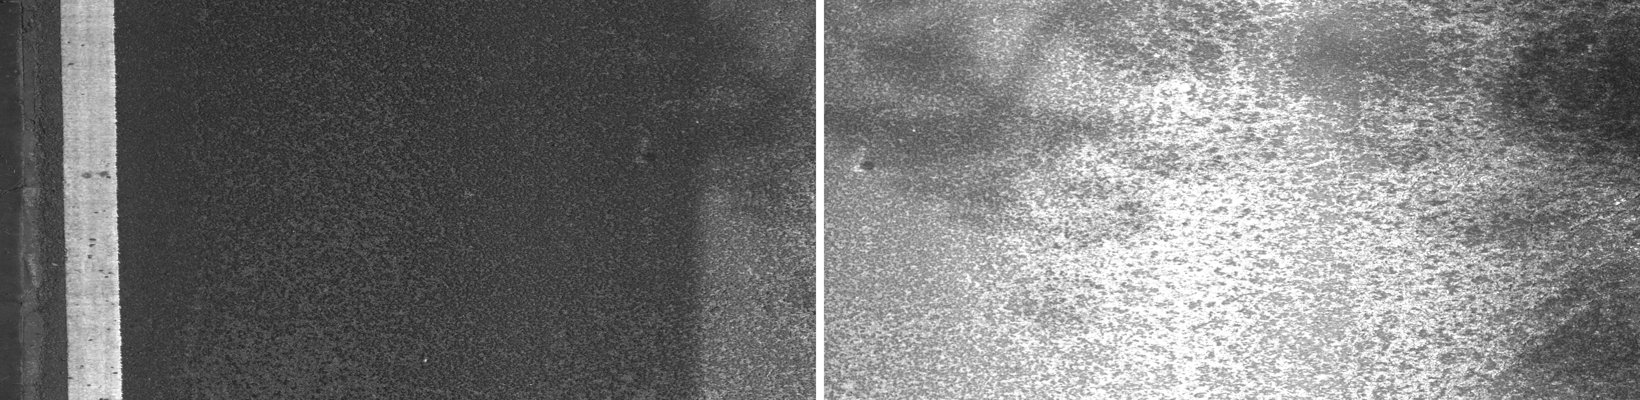
景区道路上,左右两台线阵相机采集的路面图像拼接
左右两台线阵相机采集的路面图像(实测)

景区道路多功能检测

时间
2025 年 5 月
设备
多功能道路检测车:线阵相机、三维激光轮廓相机、激光测距与加速度计、景观相机
采到什么
约 1.7 公里四级公路的二维路面图像、三维轮廓、平整度和景观图像,按里程等间距触发
做成什么
路面病害识别、车辙与平整度评价
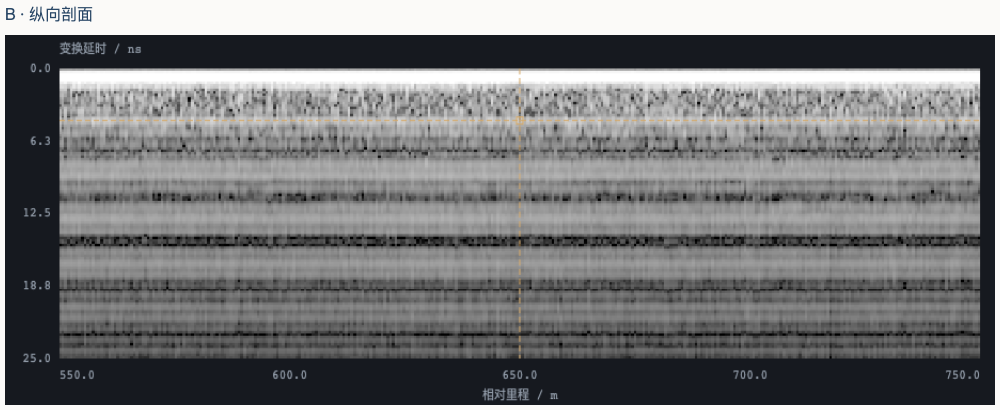
道路三维探地雷达纵向剖面(B 扫描),横轴相对里程,纵轴延时
纵向剖面(B 扫描,实测数据,未标定:纵轴为延时,不是深度)

道路内部病害三维雷达调查

时间
2025 年 4 月
设备
车载阵列式三维探地雷达(20 通道,150–2990 MHz 步进频)
采到什么
国道上约 1.3 公里的连续扫描,每 15 厘米一次
做成什么
道路内部结构与病害的 A/B/C 扫描分析
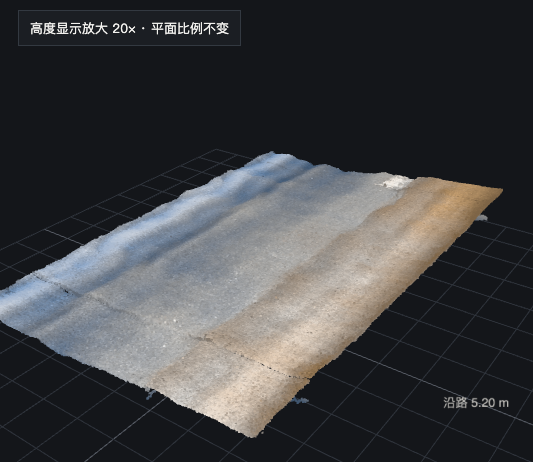
机场跑道道面的线激光三维点云渲染,高度放大 20 倍
线激光三维点云(实测数据,高度显示放大 20 倍)

机场跑道道面三维检测

时间
2026 年 4 月
设备
线激光三维测量系统
采到什么
横向 3.5 米宽的道面三维点云与强度
做成什么
道面纹理、麻面与病害分析

使用的检测装备

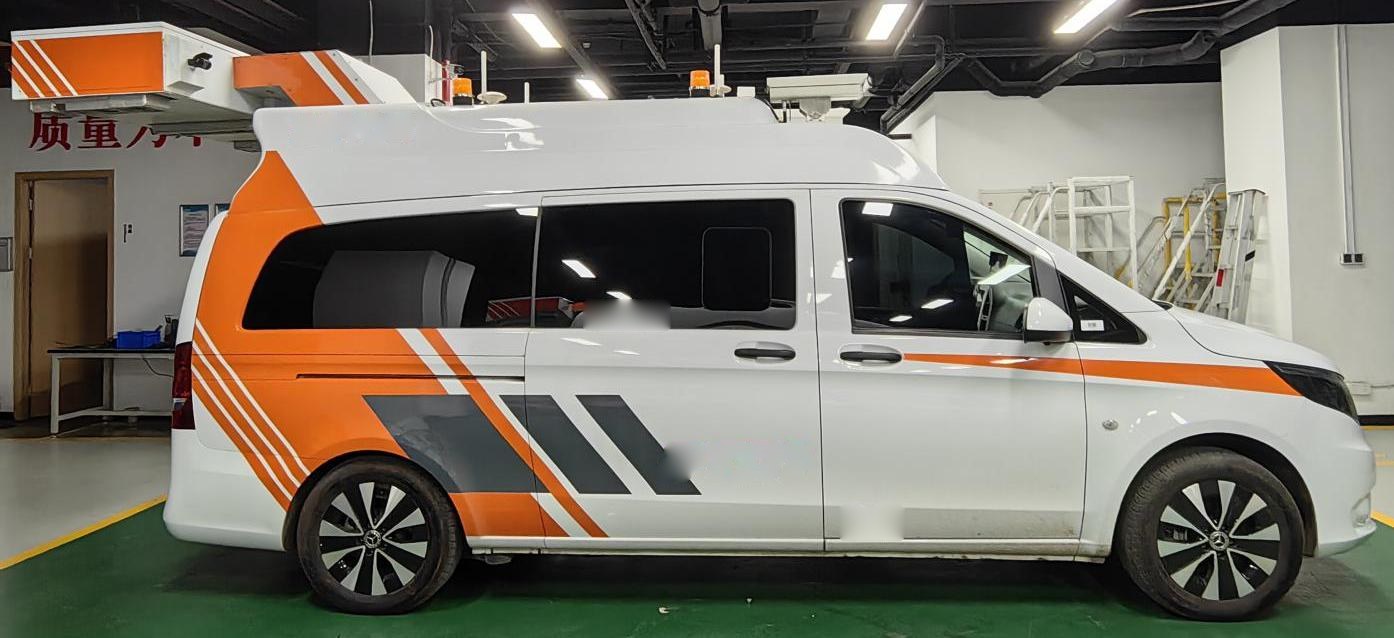
停放在室内的多功能道路检测车侧面,车顶装有相机与传感器
多功能道路检测车(车身标识已遮挡)

检测车搭载线阵相机、三维激光轮廓相机、激光测距与加速度计、景观相机和定位设备,按里程等间距触发采集。数据处理使用课题组开发的 PavementCracker 软件(见龚红仁个人页)。